


移动通信网 云坪
当地时间11月9日,英伟达在美国奥斯汀举行的机器人学习大会(CoRL 2026)上正式发布GR00T 2世界动作模型。与上一代主要聚焦动作生成不同,GR00T 2的核心创新在于将“感知”与“行动”统一到同一模型中:系统结合相机画面、任务指令和机器人状态,同时预测接下来会看到的画面与机器人要执行的动作,形成“想象—执行”闭环。这种世界模型架构源自自动驾驶与生成式AI领域的技术积累,被移植到具身智能场景后,机器人可以在执行前预演动作后果,从而显著降低试错成本。英伟达同步推出了轻量版本Turbo,并现场演示了其在宇树G1人形机器人上的运行效果。发布会同场公布的还有分装爆米花、擦拭泼洒液体和清理桌面三项实操演示,显示该模型已从实验室算法走向真实物理任务执行阶段。
【关键数据】
[1] GR00T 2 Turbo在宇树G1上单次动作预测中位延迟124毫秒
[2] 50项未见过任务仅凭指令执行成功率40%,补1次示范后71%,补5次示范微调30分钟后95%
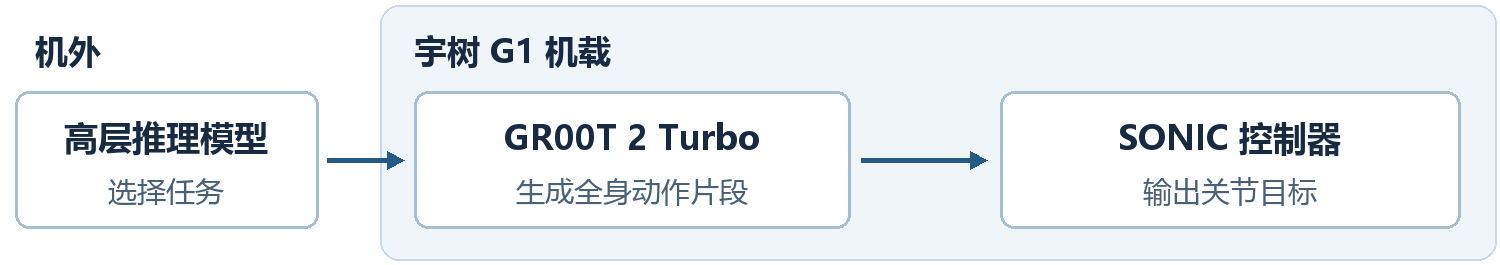
[3] SONIC全身控制器以50 Hz频率输出关节目标
[4] 微调仅需一张RTX 5090显卡、耗时约30分钟
[5] 训练任务集涵盖50项跨本体、跨来源任务
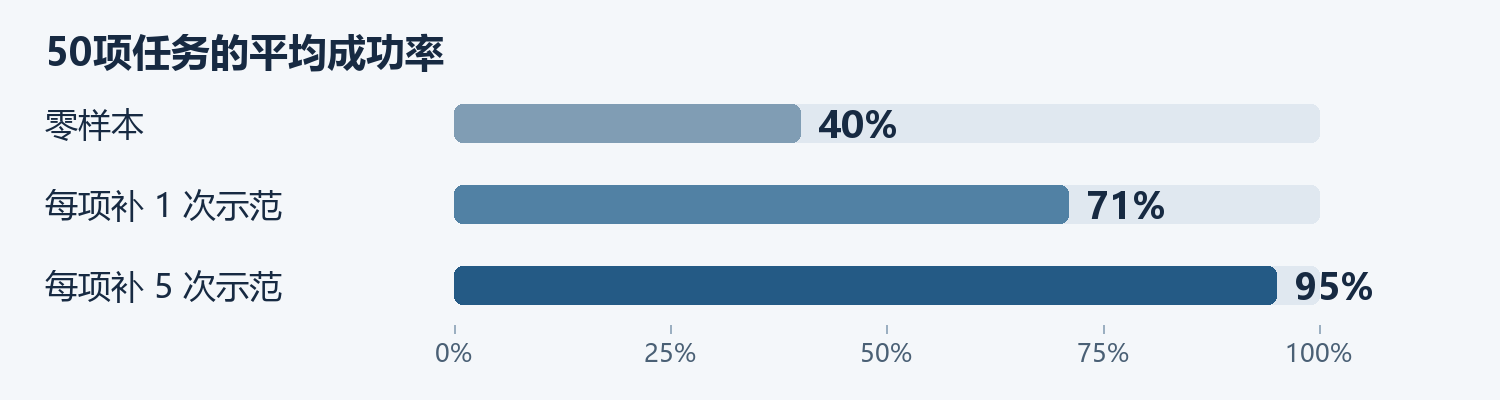
GR00T 2的技术架构分为三层:最上层是由外部推理模型负责任务理解与规划的高层决策层;中间层由GR00T 2 Turbo生成全身动作片段;底层由SONIC全身控制器以50 Hz频率输出关节目标,直接驱动机器人本体。性能数据方面,在宇树G1上,Turbo使用机载Jetson Thor计算平台进行推理,单次动作预测的中位延迟为124毫秒,满足实时控制的响应要求。泛化能力测试中,英伟达选取目标双臂机器人训练数据中从未出现的50项任务——这些任务仅出现在人类视频或其他机器人数据中。仅凭自然语言指令执行时,平均成功率为40%;每项任务补充1次人类示范后,成功率升至71%;每项补充5次示范并在一张RTX 5090上微调约30分钟后,平均成功率达到95%。这一数据链条说明,GR00T 2通过跨本体数据迁移实现了“零样本冷启动”,再以极低的微调成本逼近专用模型水平,30分钟的微调时间对工业部署而言几乎可以忽略。
从竞争格局看,机器人基础模型赛道已进入巨头对决阶段。谷歌DeepMind的RT系列模型、Physical Intelligence的PI 0、Skild AI的Skild Brain均在争夺“机器人通用大脑”定位,特斯拉则依托Optimus自研FSD衍生的端到端模型。英伟达的差异化打法在于“全栈”:模型(GR00T 2)+芯片(Jetson Thor、RTX 5090)+仿真平台(Isaac)+生态伙伴(宇树等整机厂)形成闭环。Jetson Thor作为机载算力核心,其GPU算力可支撑Turbo在124毫秒内完成全身动作片段生成,这正是竞争对手难以复制的硬件协同优势。而在训练侧,单张RTX 5090即可完成微调的设计大幅降低了门槛——相比业内常见的多卡集群微调方案,中小企业和科研机构用一张消费级显卡就能为特定任务定制模型。市场研究机构此前预测,人形机器人产业规模将在2030年前达到数百亿美元级别,基础模型作为价值最高的软件层,正成为英伟达在GPU之外寻找的新增长曲线。
GR00T 2的发布对产业链上下游的影响正在显现。上游方面,模型训练需要海量多本体视频数据,直接拉动了数据采集、仿真合成与标注服务需求;英伟达通过让人类视频和其他机器人数据参与训练,实际上构建了一条降低数据获取成本的路径——传统机器人示范数据每小时采集成本可达数百美元,而人类视频数据近乎免费。下游方面,宇树G1作为演示载体意义重大:G1售价约1.6万美元起,是当前性价比最高的人形机器人平台之一,其与Jetson Thor、GR00T 2 Turbo的组合,为中小开发者提供了一套可复制的软硬件参考设计。控制层面,SONIC控制器以50 Hz输出关节目标,对伺服电机、减速器提出了明确的响应带宽要求,谐波减速器和行星滚柱丝杠供应商将直接受益于此类控制范式的普及。整机厂则面临选择:自研模型意味着每年数亿美元的研发投入,接入GR00T 2生态则可快速获得95%成功率的任务执行能力,多数厂商正采取“接入+局部自研”的混合策略。
商业化落地方面,GR00T 2演示的三项任务——分装爆米花、擦拭泼洒液体和清理桌面——均指向服务业与轻工业场景。分装任务对应食品加工与仓储拣选,擦拭与清理任务对应商业保洁和餐厅运营,这些场景共同特点是任务重复性高、劳动力短缺严重、容错空间相对较大。按照英伟达公布的效率数据推算,一项新任务从指令输入到95%成功率,只需5次人类示范加30分钟GPU微调,部署周期从传统工业机器人数周的编程调试压缩到一小时以内。这种“小时级部署”能力是服务机器人规模商用的前提条件。英伟达机器人业务副总裁此前在GTC大会上多次强调,公司目标是让机器人开发像App开发一样标准化。目前围绕Isaac和GR00T生态,已有包括宇树、Agility Robotics、Figure AI在内的多家整机厂商接入测试,1X Technologies等公司也在其人形产品中采用英伟达计算平台,生态聚集效应初步形成。
行业趋势层面,GR00T 2揭示的“世界模型+动作生成一体化”路线,正在成为具身智能的主流范式。此前业界长期争论该走“分层规划控制”还是“端到端学习”,GR00T 2给出了折中答案:高层任务理解交给外部大模型,中层动作预测由世界模型承担,底层控制交给专用控制器,三层各司其职又通过标准接口衔接。这种架构既保留了端到端系统的泛化能力,又保证了分层系统的可控性与实时性。企业动向方面,英伟达选择在CoRL这一学术会议上发布,而非自办GTC专场,显示其意在直接争夺机器人研究社区的注意力——掌握研究者就掌握未来的应用生态。宇树G1与Jetson Thor的组合也预示着“整机+机载大算力+基础模型”将成为2027年人形机器人出货的标准配置。对国产厂商而言,这一发布既敲响警钟也留出窗口:机载推理延迟124毫秒、微调成本一张消费级显卡、50项跨本体任务95%成功率,这三个数字构成了当前具身智能的技术基准线,任何后发者都需要在同等成本约束下给出可比的答案。




